注意:因为学习平台题目是随机,选择题选项也是随机,一定注意答案对应的选项,本页按“Ctrl+F”快捷搜题中“关键字”可快速定位题目。
本课程作业30元/门,添加微信托管
一、2026年秋江苏开放大学机器人机构学第三次作业单选题答案
1、微分运动与速度的关系是怎样的?
A、微分运动是速度的平方。
B、微分运动是速度在单位时间内累积的结果,两者密切相关。
C、微分运动与速度无关。
D、微分运动是速度的积分。
正确答案:B
2、拉格朗日函数L的定义是:
A、动能与势能之差
B、动能与势能之和
C、力与加速度之比
D、动量与角动量之积
正确答案:A
3、惯性张量的定义中,惯性积Ixy的表达式为:
A、∫x2dm
B、∫xydm
C、∫(y2+z2)dm
D、∫(x2+y2)dm
正确答案:B
4、下列关于线速度的说法中,错误的是?
A、线速度描述了一个点的运动特性。
B、线速度的描述通常涉及两个关键点:相对谁运动,以及在哪一个坐标系中描述。
C、线速度的描述只需要参考坐标系,无需考虑描述坐标系。
D、线速度可以在不同的坐标系中进行描述。
正确答案:C
5、在矢量积法中,雅克比矩阵的每一列对应什么?
A、一个关节的位移
B、一个关节的速度对末端执行器速度的贡献
C、一个关节的加速度
D、一个关节的旋转角度
正确答案:B
6、在串联机器人的速度递推分析中,以下哪项是递推过程的核心思想?
A、从基座到末端逐次递推计算速度
B、只计算末端速度,忽略中间连杆的速度。
C、将所有连杆的速度一次计算完成。
D、从末端到基座逐次递推计算速度。
正确答案:A
7、雅克比矩阵的维度由以下哪项决定?
A、机器人末端执行器的位姿
B、机器人末端执行器位置的描述方式和自由度数量
C、机器人关节的速度
D、机器人关节的位移
正确答案:B
8、在静力分析中,移动关节的平衡驱动力计算式为,zi为坐标系{i}的z轴的矢量表达,ni是力矩:
A、fi=fi⋅zi
B、fi=ni×zi
C、fi=ni⋅zi
D、fi=fi×zi
正确答案:A
9、机器人处于奇异位形时,雅可比矩阵的特性是:
A、对角元素为零
B、行列式为零
C、满秩
D、对称正定
正确答案:B
10、微分运动矢量D包含:
A、关节角度微分量
B、6个分量(3个平移+3个转动)
C、3个角速度分量
D、3个线加速度分量
正确答案:B
11、在拉格朗日动力学方程中,广义力fi对应角变量时表示:
A、力矩
B、速度
C、力
D、角速度
正确答案:A
12、微分变换法相对于矢量积法的主要优势是:
A、直接利用位姿矩阵计算
B、适用于任意参考系
C、物理意义更直观
D、计算量更小
正确答案:A
13、在微分平移中,下列哪一个表示纯平移的微分变换矩阵?
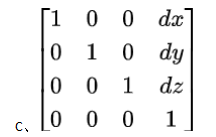
正确答案:C
14、在机器人运动学中,雅克比矩阵的作用是建立什么之间的映射关系?
A、末端执行器的位置与关节力矩
B、末端执行器的广义速度与关节广义速度
C、末端执行器的力与关节力
D、末端执行器的加速度与关节加速度
正确答案:B
15、力雅可比矩阵与速度雅可比矩阵的关系是:
A、JF=J⊤J
B、JF=J
C、JF=J−1
D、JF=JT
 未经授权,禁止转载,发布者:形考达人
 ,出处:https://www.xingkaowang.com/39447.html
免责声明:本站不对内容的完整性、权威性及其观点立场正确性做任何保证或承诺!付费为资源整合费用,前请自行鉴别。
免费答案:形考作业所有题目均出自课程讲义中,可自行学习寻找题目答案,本站内容可作为临时参考工具,但不应完全依赖,建议仅作为辅助核对答案的工具,而非直接使用!